
在精密工业装配中,零部件之间的微小位姿偏差、接触状态变化以及视觉遮挡,都可能影响机器人的操作精度与稳定性。如何使机器人在视觉受限的情况下,依靠接触反馈完成精密操作,是具身智能与机器人精细操作研究的重要课题。
不久前,中国科学院自动化研究所(程龙研究员团队的李厚成副研究员、孟鑫攀博士、马正华博士等科研人员)开展了一项发表于国际机器人与自动化领域重要会议IROS 2026的研究,探索融合触觉反馈与强化学习的机器人精密操作方法,提升亚毫米级操作的成功率与稳定性。研究中,团队选用帕西尼的PX6AX GEN3阵列式多维触觉传感器,为机器人提供实时接触反馈,验证了触觉参与精密操作的价值。
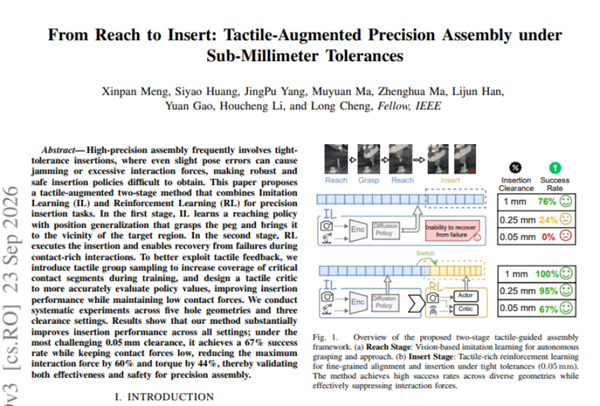
两阶段学习架构,优化机器人精密插入策略
在精密插入任务中,当工件接近孔口时,夹具和工件可能遮挡摄像头,使摄像头难以持续获取准确的局部位姿信息。与此同时,当工件与孔口存在微小的位置或角度偏差,或插入过程中发生偏斜、边缘碰撞时,机器人需要及时调整动作与施加的力,否则容易出现卡滞、受力过大等问题。
针对上述挑战,研究团队采用两阶段学习架构:首先利用模仿学习引导机械臂快速接近目标位置,再通过强化学习优化接触过程中的插入动作。在训练阶段,研究采用非对称Actor-Critic架构,将触觉信息引入评判端,为策略学习提供额外的物理反馈。
针对真实触觉信号容易受到抓取姿态差异及传感器基线变化影响的问题,团队引入触觉基线补偿、残差触觉评估及分组采样等方法,减少初始受力差异对学习过程的干扰,并改善不同接触条件下的样本覆盖情况。这一方案旨在发挥视觉在目标接近阶段的作用,同时利用触觉信息辅助机器人学习接触过程中的调整策略。
实验验证触觉反馈的精密操作价值
实验结果显示,在涉及方形、圆形、六边形、L形和三角形等五种孔形的测试中,面对最小间隙为0.05毫米的挑战性任务,纯视觉与位姿示教的纯模仿学习方案成功率为0%,引入指尖触觉反馈后,成功率提升至67%。与此同时,装配过程中的峰值正压力和峰值扭矩分别降低60%和44%。
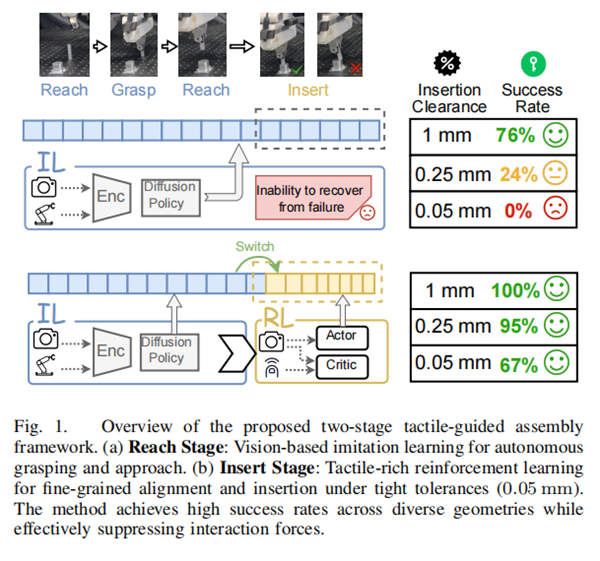
上述结果表明,在该研究设置下,触觉反馈有助于机器人应对视觉受限条件下的精密插入任务,降低操作过程中的接触负荷,减少因偏斜、卡滞或过度施力造成零部件损伤的风险。这也为进一步研究机器人如何利用真实物理交互信息提升操作精度、稳定性与安全性提供了实验依据。
高质量触觉数据为算法研究提供支撑
触觉信息能否有效参与策略学习,不仅取决于算法设计,也取决于传感器能否准确、稳定地捕捉机器人与环境接触时的物理信息,并将其转化为可靠的数据。对于精密插入任务而言,接触过程中细微的力与力矩变化,可能反映工件与孔口之间的偏差、卡滞及受力状态。因此,传感器的测量维度、提供数据的稳定性和输出频率,都是开展相关研究的重要基础。
精密装配过程中,工件与孔口之间细微的接触变化,需要通过高频、精细的力与力矩数据加以捕捉。为此,研究团队选用帕西尼PX6AX GEN3阵列式多维触觉传感器,并将其集成于七轴机械臂系统。该传感器具备六维力觉感知能力,灵敏度为0.01N,数据输出频率可达1000Hz,能够实时采集接触过程中的三向力与三向力矩变化,为研究团队分析接触状态、开展触觉反馈与精密操作算法验证提供了硬件基础。
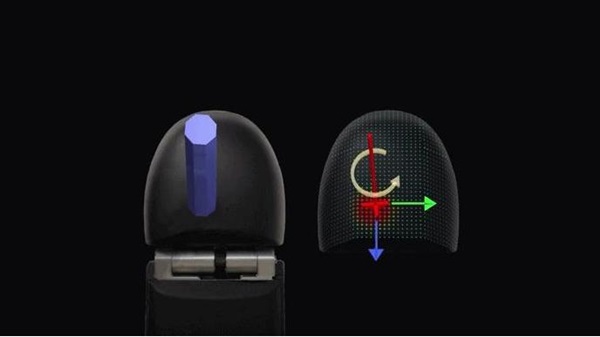
这项研究也体现了感知硬件与算法协同的重要性:传感器负责捕捉物理交互信息并形成数据,算法则基于这些信息学习和优化动作策略。硬件与算法的协同,为机器人精细操作能力的持续提升提供了重要支撑。
深化产学研协同,推动具身智能技术创新
此次与中国科学院自动化研究所的合作,是帕西尼推动产学研协同的实践之一。依托帕西尼发起的PGH(PaXini Global Horizons)寰宇学者计划,帕西尼持续加强与高校及科研机构的交流合作,通过开放产品、技术平台与研发资源,为前沿技术研究和实验验证提供支持,促进学术探索、技术创新与产业需求之间的深度衔接。
具身智能的发展,离不开基础研究、技术创新与产业应用的协同推进。高校及科研机构在前沿理论与关键技术探索方面具备研究优势,企业则能够提供技术平台、工程经验与真实场景需求。通过产学研深度协作,有助于推动科研成果与产业需求有效衔接,加快关键技术验证与应用转化,为具身智能技术持续创新和产业化发展注入动力。